
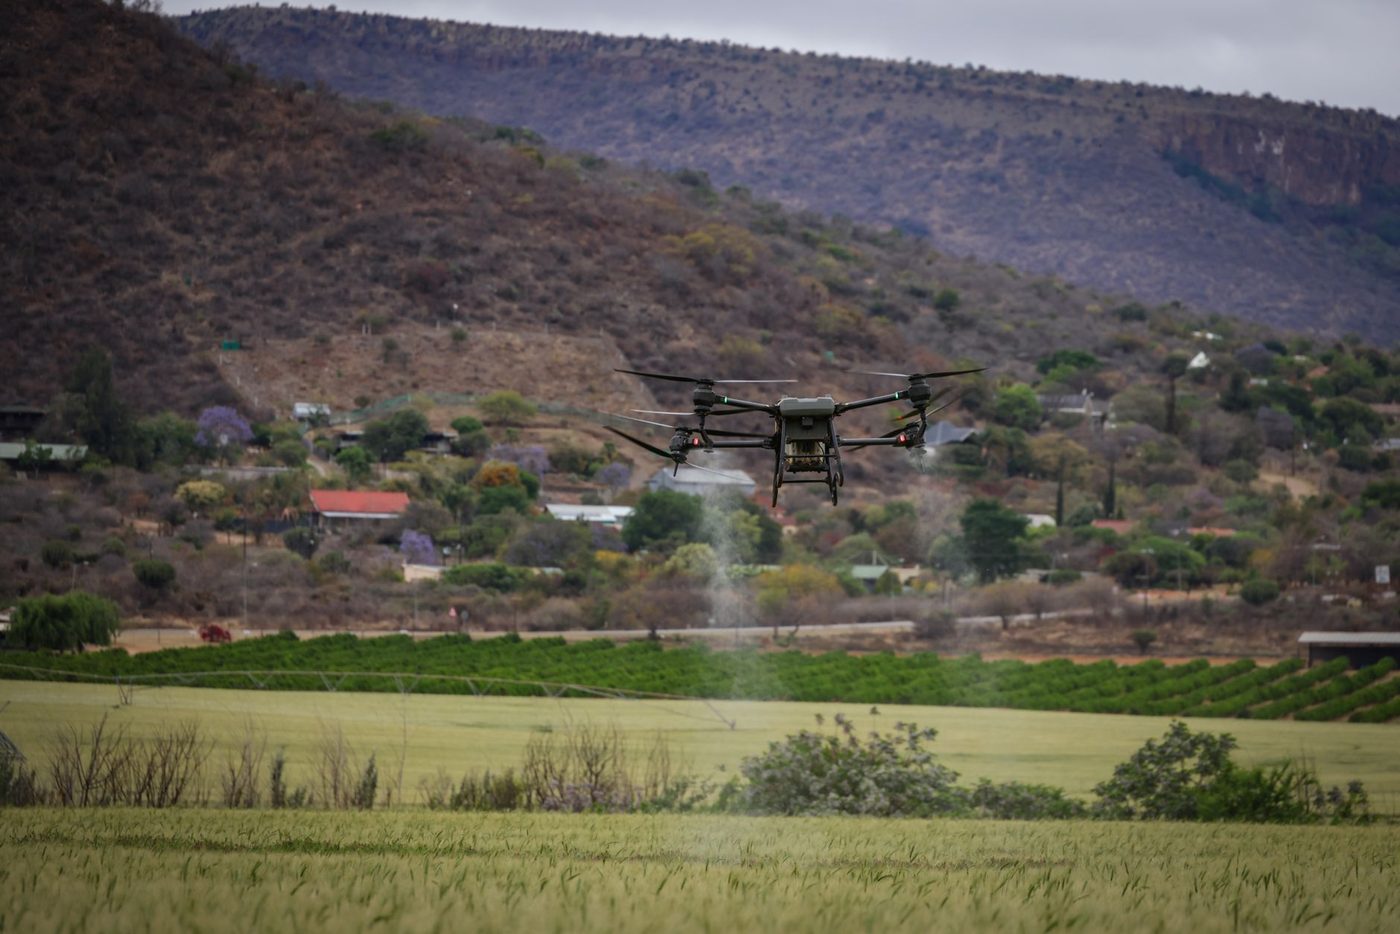
Een nieuw ontwikkeld systeem van onbemande luchtvaartuigen (UAV's) maakt gebruik van kunstmatige intelligentie en spraakherkenning om het oogsten van rijp fruit in grootschalige plantages te automatiseren.
In tropische regio's is de landbouwsector voor het oogsten van fruit nog steeds sterk afhankelijk van handmatige arbeid. Vooral op grote plantages leidt deze afhankelijkheid tot aanzienlijke loonkosten en complexe logistieke uitdagingen. Om deze problemen aan te pakken, is het IVG-UAV-systeem ontwikkeld, een intelligent, spraakgestuurd platform dat specifiek is ontworpen voor autonome oogsttaken.
Integratie van AI en spraaksturing
Het IVG-UAV-systeem onderscheidt zich door de integratie van verschillende geavanceerde technologieën binnen één enkel raamwerk. Een centraal onderdeel van het systeem is de spraaksturing, waarbij gebruik wordt gemaakt van Whisper en Large Language Models (LLM). Hierdoor kan de operator de drone aansturen via natuurlijke taal, wat de interactie tussen mens en machine in een agrarische omgeving vereenvoudigt.
Naast de spraakbesturing beschikt het systeem over computer vision. Deze technologie stelt de drone in staat om de rijpheid van fruit visueel te classificeren. Door middel van deze beeldanalyse kan de UAV bepalen welke vruchten klaar zijn om geoogst te worden, waardoor selectieve en efficiënte oogst mogelijk wordt zonder menselijke tussenkomst bij het identificeren van de vruchten.
Adaptieve routeplanning en simulatie
Om de drone effectief door een plantage te laten navigeren, is het systeem uitgerust met adaptieve routeplanning. Dit zorgt ervoor dat de UAV zijn vliegpad kan aanpassen aan de omgeving, wat essentieel is in de vaak onvoorspelbare setting van een landbouwperceel.
De effectiviteit van het IVG-UAV-systeem is momenteel gevalideerd via simulaties. Volgens de publicatie op arxiv.org is het volledige systeem gemodelleerd en getest in een Gazebo-simulatieomgeving. Deze virtuele omgeving stelt onderzoekers in staat om de prestaties van de drone te evalueren onder gecontroleerde agrarische scenario's voordat het systeem in de fysieke wereld wordt ingezet.
Wetenschappelijke context en ontwikkeling
Het project is beschreven in een wetenschappelijk document dat op 7 oktober 2026 is ingediend door auteur Dinh Trung Duong. Het onderzoek valt onder de categorie robotica en richt zich op het verminderen van de fysieke werklast en de kosten die gepaard gaan met traditionele oogstmethoden.
Door de combinatie van visuele classificatie, spraakgestuurde commando's en slimme navigatie, biedt het IVG-UAV een potentieel alternatief voor de arbeidsintensieve processen in de tropische landbouw. Hoewel de huidige resultaten gebaseerd zijn op simulaties, vormt dit een belangrijke stap richting volledig autonome landbouwsystemen.
Voor meer details over de technische implementatie en de gebruikte algoritmen kan het volledige onderzoek worden geraadpleegd via de . Hoewel aanvullende bronnen zoals merriam-webster.com en thefreedictionary.com beschikbaar waren tijdens het onderzoeksproces, bevatten deze geen specifieke feiten over dit technologische project. De kern van de innovatie ligt in de synergie tussen spraakherkenning en visuele intelligentie, zoals uiteengezet in de .