
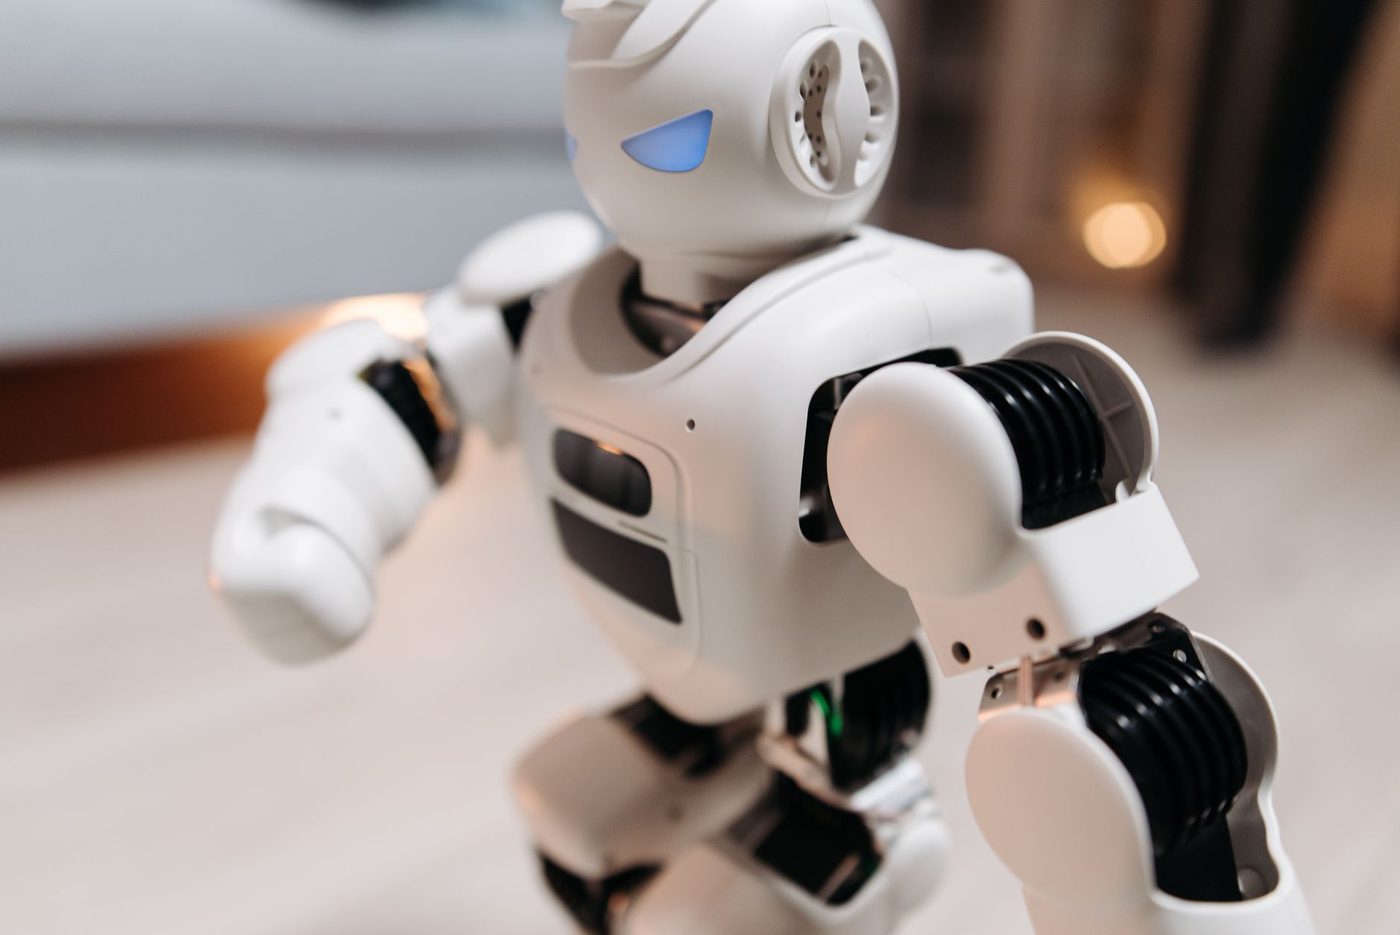
In de robotica staat de ontwikkeling van loopmechanismen doorgaans in het teken van snelheid en stabiliteit. Hoewel deze focus essentieel is voor functionele taken, biedt het weinig ruimte voor expressiviteit of esthetiek. Een recent onderzoeksproject probeert dit te veranderen door humanoïde robots te leren hoe ze de specifieke coördinatie en stijl van menselijke modellen op een catwalk kunnen imiteren.
Volgens een publicatie op arxiv.org van 22 september 2026 is er een nieuw framework ontwikkeld dat robots in staat stelt om expressieve loopstijlen over te nemen. De onderzoekers, waaronder Irvin Steve Cardenas en Kyrylo Kolesnichenko, stellen dat traditionele methoden voor locomotie vaak te beperkt zijn. Omdat deze systemen primair zijn geoptimaliseerd voor balans, kunnen ze de subtiele nuances van een menselijke catwalk-presentatie niet adequaat reproduceren.
Het ontwikkelde end-to-end framework maakt gebruik van monoculaire video's, wat betekent dat beelden van een enkele camera voldoende zijn om bewegingspatronen te genereren. Het proces verloopt via verschillende technische stappen: eerst wordt de beweging uit de video geëxtraheerd, waarna deze wordt vertaald naar de specifieke anatomie van de robot. Na een fase van correctie en training in simulaties wordt de uiteindelijke 'policy' fysiek geïmplementeerd op de hardware. Voor wie meer wil leren over de basisprincipes van dergelijke digitale leerprocessen, biedt open.edu diverse educatieve bronnen over technologie en innovatie.
De praktische toepassing van dit systeem is getest met de Booster K1, een humanoïde robot. Tijdens de evaluatie bleek de robot in staat om de kenmerkende esthetiek van een modeshow over te nemen. Zoals beschreven in de , slaagde de robot erin om de karakteristieke smalle voetplaatsing van modellen te reproduceren. Bovendien konden de bewegingen van de armen, het torso en de benen synchroon worden uitgevoerd zonder dat de stabiliteit in het geding kwam; de robot bleef tijdens alle fysieke tests rechtop staan.
Dit onderzoek, dat is gepresenteerd als een posterpaper voor IROS 2026, bewijst dat stabiliteit en expressiviteit hand in hand kunnen gaan. De resultaten suggereren dat dit framework breed inzetbaar is voor scenario's waarin robots een performance-georiënteerde rol vervullen. Door menselijke nuances via video te analyseren, kunnen robots in de toekomst natuurlijker overkomen tijdens publieke interacties. De volledige methodologie en de technische resultaten zijn raadpleegbaar via de .